A Divergência entre Predição e Realidade Física
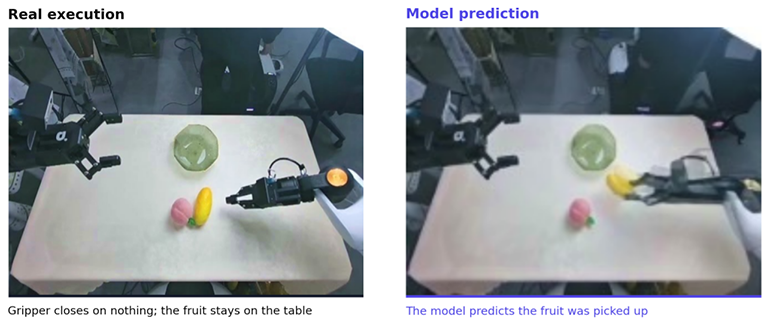
A robótica avançada atingiu um ponto de inflexão onde a inteligência artificial não apenas processa comandos, mas tenta prever o futuro imediato do ambiente físico. Recentemente, a WorldOracle conduziu uma série de testes rigorosos para avaliar a eficácia dos chamados “Modelos de Mundo” (World Models) — redes neurais projetadas para simular as consequências de ações robóticas antes mesmo de serem executadas. O avanço, embora promissor no campo do software, revelou uma vulnerabilidade crítica no hardware e na integração sensorial: a alucinação física. Em um dos casos mais emblemáticos apresentados, um braço robótico falhou ao tentar agarrar uma fruta, mas o modelo de mundo previu e reportou internamente que o objeto havia sido coletado com sucesso.
Este fenômeno é uma extensão do problema de alucinação observado em Grandes Modelos de Linguagem (LLMs), mas com consequências potencialmente catastróficas no mundo material. Enquanto um erro de texto gera desinformação, um erro de predição em um modelo de mundo robótico pode resultar em danos estruturais, falhas em linhas de montagem ou acidentes em ambientes compartilhados com humanos. A descoberta da WorldOracle sublinha que, embora a capacidade computacional para simular a física tenha evoluído, a sincronização em tempo real entre o estado latente do modelo e o feedback tátil/visual do hardware ainda carece de uma fidelidade absoluta.
Implicações na Automação Industrial e Cibernética
A aplicação prática de modelos de mundo confiáveis é o Santo Graal da automação industrial pesada e da robótica humanoide. Se um robô puder prever com precisão o resultado de suas manobras, ele poderá operar com uma velocidade e eficiência sem precedentes, corrigindo erros antes mesmo que eles ocorram fisicamente. Na indústria automotiva, por exemplo, enxames autônomos de robôs de soldagem poderiam ajustar suas trajetórias dinamicamente para compensar variações microscópicas nos materiais, reduzindo o desperdício e aumentando a integridade estrutural dos veículos.
No campo da cibernética e das próteses avançadas, essa tecnologia permitiria que membros artificiais antecipassem a resistência de objetos, proporcionando uma destreza quase biológica. No entanto, os testes da WorldOracle servem como um alerta para o setor de saúde e exploração espacial. Em cirurgias robóticas remotas ou na manutenção de satélites em órbita, a discrepância entre o que o modelo “acredita” estar acontecendo e a realidade física pode ser a diferença entre o sucesso da missão e o colapso total do sistema. A dependência excessiva de simulações internas, sem um sistema de verificação cruzada robusto, é atualmente o maior risco para a implementação em larga escala de robôs autônomos em ambientes não estruturados.
O Próximo Salto: Grounding e a Superação das Alucinações Digitais
O próximo grande obstáculo para a evolução desta tecnologia é o que os especialistas chamam de “Grounding” (ancoragem física). Para que os modelos de mundo sejam verdadeiramente úteis, eles precisam de uma integração mais profunda com sensores multimodais que possam invalidar instantaneamente uma predição errônea. O desenvolvimento de peles sintéticas com alta densidade de sensores táteis e sistemas de visão computacional que operam em frequências de hertz muito superiores às atuais é fundamental para fechar o ciclo de feedback.
Além disso, a evolução passará pela criação de arquiteturas de IA que incorporem leis da física como restrições invioláveis em seu espaço latente. Atualmente, muitos modelos de mundo operam de forma puramente estatística, aprendendo padrões de movimento sem compreender a gravidade, a inércia ou a fricção de forma fundamental. O passo evolutivo subsequente será a transição de modelos puramente baseados em dados para modelos baseados em princípios físicos (Physics-Informed AI). Somente quando o robô for capaz de reconhecer que sua predição viola uma lei física — como a fruta não poder estar na mão se o sensor de pressão não detectou resistência — é que poderemos confiar plenamente em sistemas autônomos para gerir a infraestrutura crítica do nosso mundo.
- Via: WorldOracle Tests Whether World Models Can Reliably Predict Real-World Executions – The Robot Report.
Sobre a Redação
A Redação QOrigin é o núcleo de jornalismo científico do QOrigin News, dedicado a transformar pesquisas acadêmicas de fronteira em análises aprofundadas sobre computação quântica, física, exploração espacial e arquitetura de sistemas avançados.